


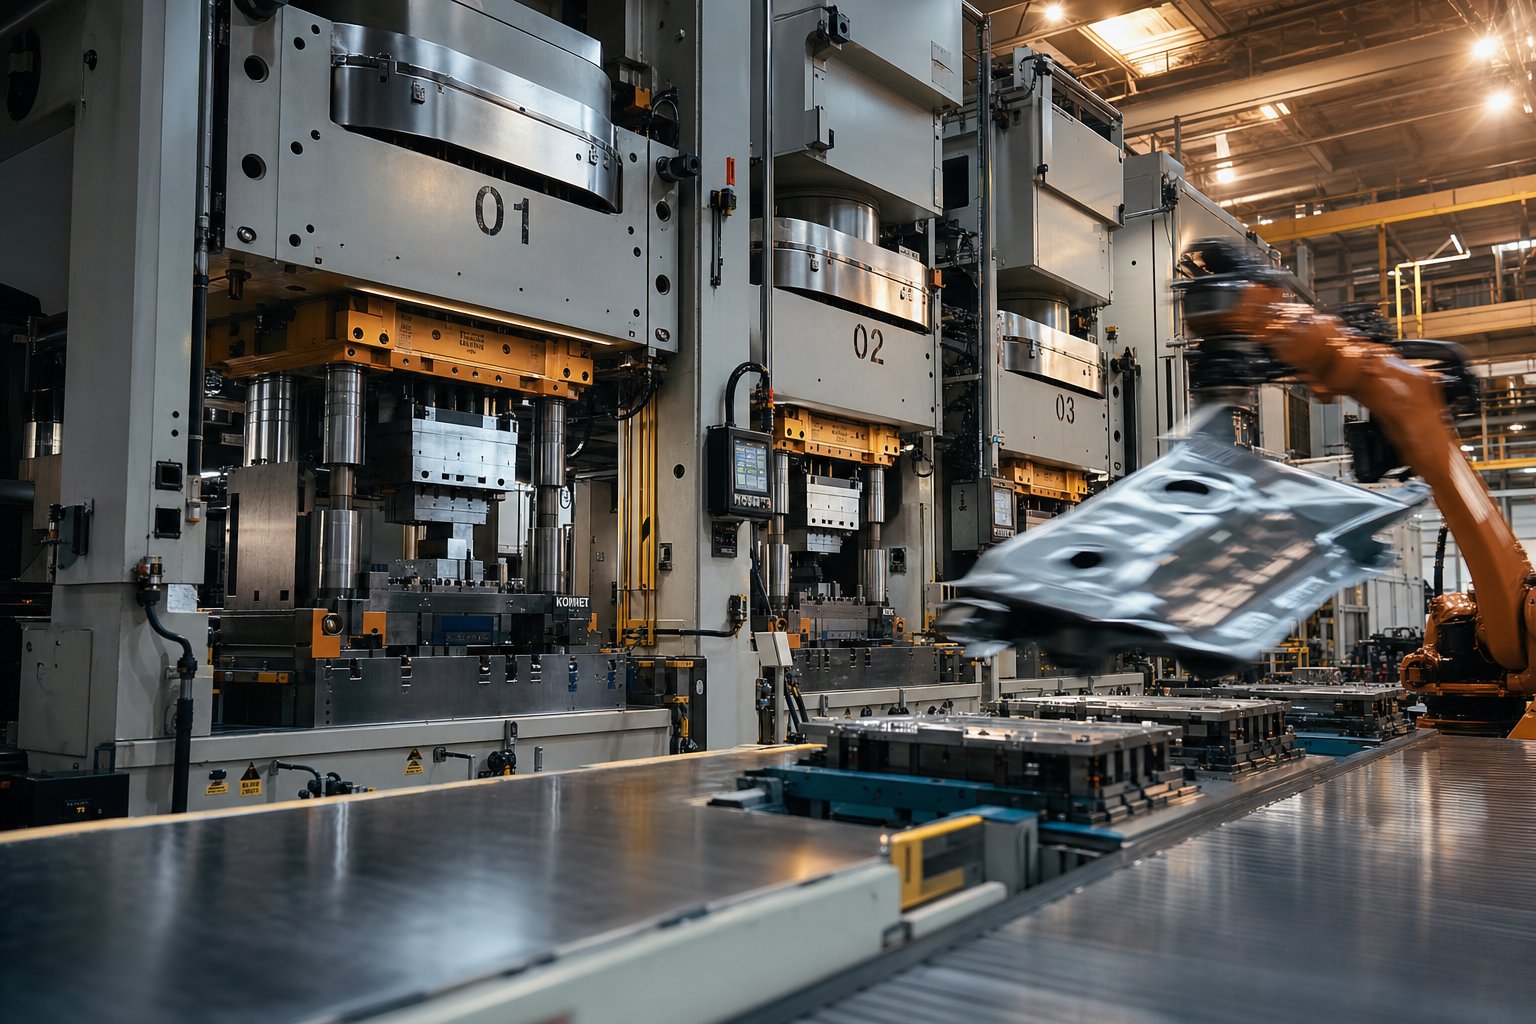
Шта је штанцање на матрицама и зашто је терминологија важна
Замислите да набављате дубоко-увучену аутомобилску конзолу, а један добављач вас цитира на „линијској плочици“, други на „преносној матрици“, а трећи то једноставно назива „подешавањем линије/трансферне матрице“. Да ли описују исти процес? Одговор је нијансиран - и правилна терминологија може да вас уштеди од скупе погрешне комуникације током развоја алата.
Дефинисање линијског штанцања у обликовању метала
Штанцање у линији су делови произведени путем апроцес формирања метала са више-станицагде су појединачне, појединачне-матрице распоређене у низу -, свака постављена на своју станицу за штампу или распоређена дуж заједничког лежишта за пресовање. Плоснати метални бланк улази у прву станицу, пролази кроз једну специфичну операцију као што је слепљивање, цртање или сечење, а затим се физички преноси на следећу станицу за следећу операцију. Овај приступ станици-по{5}} наставља се све док се готови део не појави на крају линије.
Линијско штанцање је узастопни процес обликовања метала који користи низ појединачних, самосталних калупа - од којих свака изводи једну операцију - са радним комадима који се физички преносе између одвојених станица за пресовање да би се производили готови делови у више контролисаних корака.
Оно по чему се овај метод разликује је употреба дискретних сетова калупа. Свака станица функционише као сопствени-самостални алат, дајући инжењерима слободу да дизајнирају, модификују или замене појединачне станице без ремонта целог пакета алата. Ова модуларност је један од разлога зашто су конфигурације матрица на линији фаворизоване за веће делове, дубоко{3}}увучене геометрије и компоненте које захтевају операције обликовања из више углова.
Како се линијске матрице разликују од прогресивних и трансферних матрица
Разлике између метода штанцања своде се на то како материјал улази у процес и како се делови крећу између операција. Код прогресивног штанцања метала, непрекидна метална трака се доводи из намотаја директно у један сет калупа који садржи више станица. Трака напредује постепено, а сваки притисак притиска истовремено обавља различите операције на свакој станици. Део остаје причвршћен за носећу траку у целом делу, одвајајући се само на крајњој станици. Прогресивни системи за калупе и штанцање су одлични у производњи малих-до- делова у веома великим количинама уз минимално руковање.
Преносно штанцање, насупрот томе, ради са унапред-изрезаним празним деловима, а не са континуираним тракама. Празан комад се сече и затим помера између станица користећи системе механичког преноса - као што су серво-покренуте руке, греде или механизми пречке - који држе, подижу и мењају радни предмет у свакој фази. АсДундее Мануфацтурингобјашњава, системи за пренос могу бити механички, пнеуматски, хидраулични или серво{0}}покренути, у зависности од сложености и величине дела. Радни предмет је независан од било које носеће траке, што омогућава веће величине делова и сложеније тродимензионално-формирање.
Лине диес заузимају најшири положај у овој породици. Они се односе на било који распоред самосталних калупа за штанцање у секвенцијалној конфигурацији - без обзира да ли се делови померају ручно, гравитационим клизачем или роботском аутоматизацијом. Преносно штанцање је ефективно подскуп линијског штанцања где аутоматизовани механички системи управљају кретањем делова између станица.
Рашчишћавање терминолошке конфузије у индустрији
Ево где ствари постају збуњујуће у пракси. Многи произвођачи, па чак и индустријске публикације, користе "линије" и "трансферне матрице" наизменично. Наћи ћете добављаче који описују идентична подешавања под различитим именима и конкурентне цитате који бришу границе између ових термина. Ова недоследност није само семантичка -, већ утиче на то како инжењери саопштавају толеранције, времена циклуса и захтеве за алатима.
Јаснија таксономија изгледа овако:
|
Термин |
Дефиниција |
Парт Трансфер Метход |
|---|---|---|
|
Штанцање у линији |
Широка категорија: појединачни умри у низу на различитим станицама |
Ручно, полу{0}}аутоматизовано или потпуно аутоматизовано |
|
Трансфер Дие Стампинг |
Специфична подскупина: аутоматизовани механички системи померају делове између станица, често унутар једне преса |
Механички прсти, серво руке, ходајуће греде |
|
Прогресивно штанцање |
Континуирана трака се напаја кроз више станица у једном комплету матрица |
Део носача траке - остаје причвршћен до коначног пресека |
Када неко у разговору помене процесе „прогресивног калупа и штанцања“, скоро увек мисли на метод -напајања, једно-сет{2}} матрице. С друге стране, матрице за линије увек укључују дискретне сетове калупа и одвојене празне делове - што је фундаментална разлика која обликује све, од изгледа штампе до очекиваног времена циклуса.
Са овом таксономијом на месту, право питање постаје практично: како се празан део заправо креће кроз подешавање матрице и шта се дешава на свакој станици на путу?
Како функционише процес жигосања, корак по корак
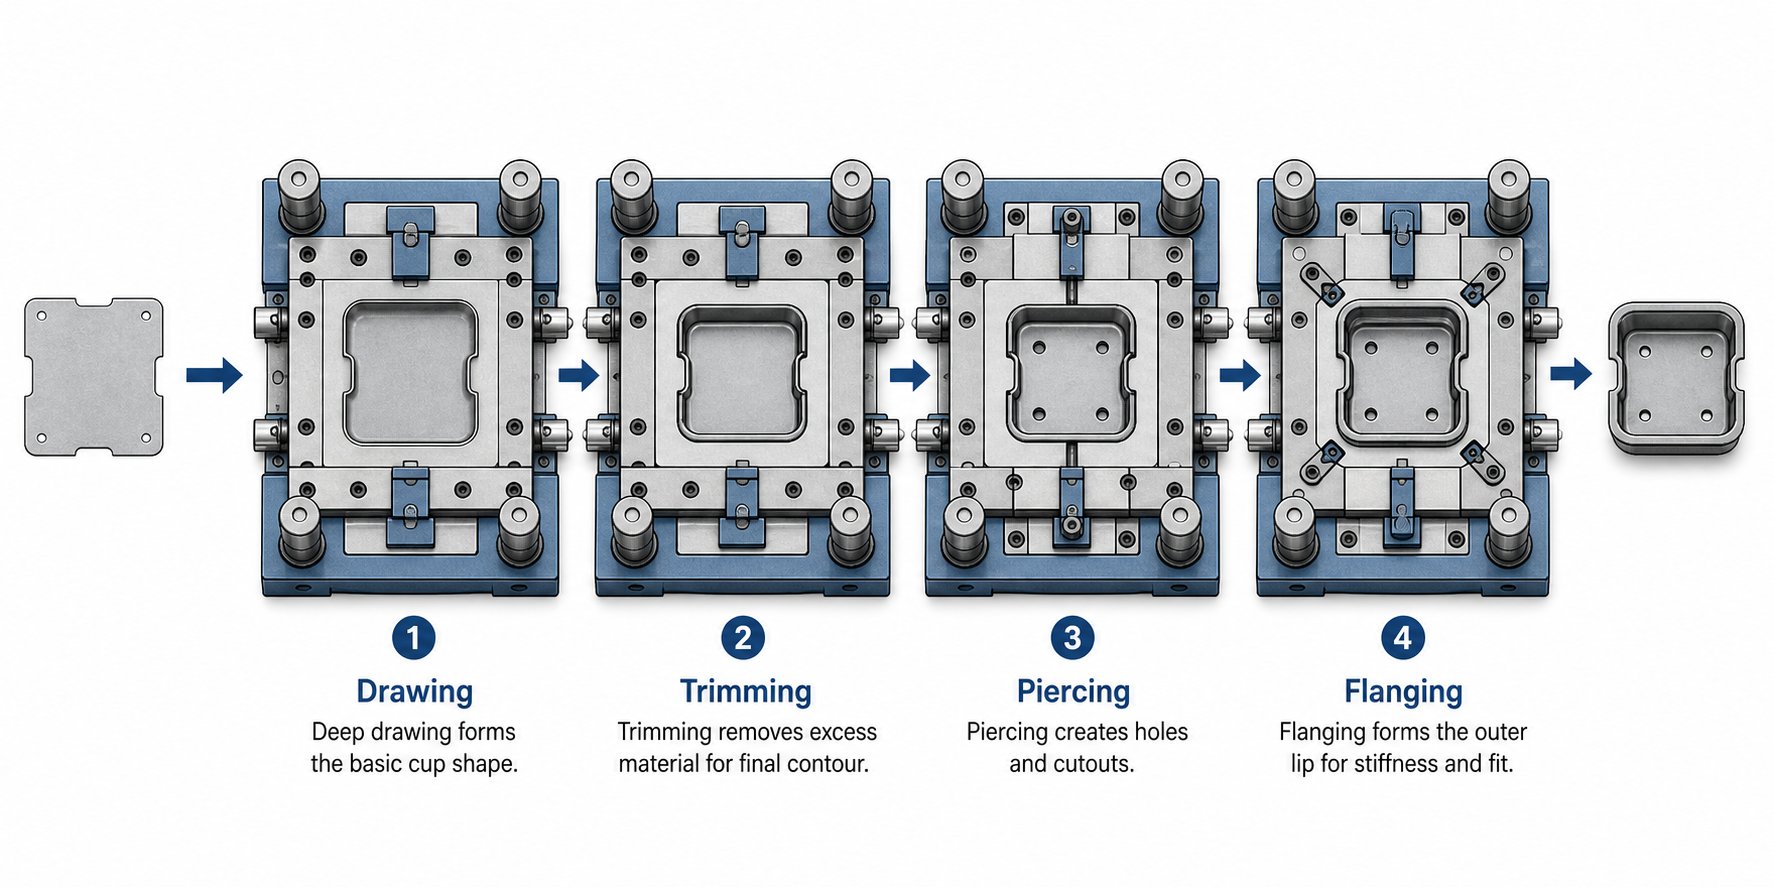
Замислите радњу са четири, пет или чак осам појединачних пресе распоређених у низу - од којих је свака напуњена сопственом наменском матрицом за штанцање, при чему свака обавља само једну операцију формирања или сечења. На једном крају улази плоснати метални део, а на другом излази потпуно обликован део. То је, у свом најједноставнијем облику, операција штанцања. Али детаљи између уласка и изласка су оно што раздваја неометану{4}}производну линију од оне коју муче отпад и застоји.
Припрема празнине и почетно учитавање
Сваки процес матрице почиње празним - равним комадом лима који се исече на прецизну величину и облик пре него што икада додирне калуп за штанцање. Ово је критична разлика од прогресивног штанцања, где се завојница директно убацује у сет калупа из одмотача. У подешавању матрице за линију, празнине се обично секу или ласерски-секу из лимова или котура на посебној станици за пресецање, а затим се слажу на палете за транспорт до линије за пресовање.
Зашто је ово важно? Пошто димензије бланка директно утичу на проток материјала током операција извлачења и обликовања низводно. Превелика празна плоча троши материјал и може изазвати гужвање; мали ризикује да се поцепа. Инжењери израчунавају величину празног дела на основу површине готовог дела, дубине извлачења и допуштених вредности за сечење - у суштини обрћу-инжењеринг равног узорка од коначне 3Д геометрије.
Када се сложе и поставе, празнине се стављају на дестацкер на челу линије за пресовање. АсЧасопис за обликовање металанапомене, двоструки-систем за откривање празнине је неопходан у овој фази како би се спречило да два бланка истовремено уносе - сценарио који може преоптеретити пресу или оштетити алат. Након слагања, празнине могу проћи кроз станицу за прање/уљавање која примењује подмазивање да би се смањило трење током формирања.
Редослед станица и типови операција
Свака станица у линији има самостални сет коцкица - сопствени печат и комбинацију калупа - дизајниран за једну операцију. Геометрија дела диктира и редослед операција и укупан број потребних станица. Релативно једноставном носачу су можда потребне само четири станице, док дубоко-увучени аутомобилски панел може захтевати седам или осам.
Ево како изгледа типична секвенца процесне матрице за умерено сложени нацртани део:
- Празно учитавање и центрирање:Равни бланк се поставља на игле за лоцирање или гнезда у првој станици да би се обезбедила прецизна оријентација.
- Прво извлачење:Празан материјал се извлачи у груби 3Д облик помоћу матрице за извлачење са држачем празнине који контролише проток материјала и спречава гужвање.
- Поново нацртајте или поново унесите:За делове са значајном дубином, друга операција извлачења или поновног удара побољшава облик, затеже полупречнике и побољшава тачност димензија.
- Трим:Вишак материјала за прирубницу и додатак за извлачење се уклањају, приближавајући део његовом коначном профилу.
- Пирс:Рупе, прорези и друге унутрашње карактеристике се пробијају у формирани део коришћењем пирсинга који су усклађени са очврслим дугмадима.
- Облик прирубнице и брега:Ивице су савијене до коначних спецификација за угао, а све карактеристике које захтевају формирање ван{0}}осе се обликују коришћењем секција које се покрећу брегасти-.
- Коначна обрада и провера квалитета:Преостали отпад се уклања, а готови део се избацује на преглед или шаље директно у паковање.
Не захтева сваки део свих седам корака. Инжењери додају или уклањају станице на основу дубине цртања, броја пробушених обележја и тога да ли је потребно-формирање под углом. Флексибилност независног прилагођавања сваке станице је једна од кључних предности овог приступа - ако промена дизајна додаје шаблон рупе, модификујете или додајете једну станицу за печате уместо да -реинжењерингујете цео сет прогресивних матрица.
Притисните Лине Лаиоут и Парт Флов
Физички распоред преса у радњи је више од логистике - он директно утиче на време циклуса, квалитет делова и безбедност руковаоца. У тандем линији за пресовање, која је најчешћа конфигурација за линијско штанцање, свака станица се налази у сопственој наменској преси. Подаци из индустрије указују на то да тандем линије обично имају четири до шест преса: оловна преса (која се назива и преса за главу) управља почетном операцијом извлачења, док пратеће пресе обављају рад сечења, пирсинга, прирубљивања и поновног ударања. Оловна преса обично има највећу тонажу и може укључивати хидрауличне јастуке који подржавају држање празног дела током дубоког извлачења.
Размак притиска мора да узме у обзир механизам преноса - било да је то рука робота, шатл систем или руковалац који се физички креће. Потребно је довољно слободног простора да би се део подигао даље од доње матрице, ротирао или преоријентисао ако је потребно и тачно поставио у гнездо за лоцирање следеће станице. Делимична оријентација између станица је критична; бланко који улази у калуп за извлачење са ротационом грешком од 5-степени ће произвести део са неусклађеним линијама обрезивања и рупама ван локације.
Руковање отпадом је још једно разматрање распореда које је лако превидети. Свака станица за подрезивање и пирсинг ствара изнутрице - пужеве и материјал скелета који преостане након сечења. Жлебови постављени испод сваке матрице директно упућују отпад у канте или транспортере који се крећу испод нивоа пода, држећи радни простор чистим и спречавајући да отпадни отпад омета пренос делова. У аутомобилским линијама-великог обима, транспортери за отпад непрекидно иду до наменских станица за балирање.
Уобичајене стопе погодака за тандем линије за пресовање крећу се од око 6 удараца у минути са конвенционалним механичким пресама до више од 18 удараца у минути коришћењем сервомеханичких преса у континуираном режиму -, што је трострука разлика која наглашава како се технологија пресовања и избор распореда линија таласају кроз економију производње.
Наравно, разумевање тока процеса је само половина једначине. Праве разлике у перформансама између подешавања линијских матрица, прогресивних калупа и система за пренос постају јасне када их упоредите упоредо са факторима који заправо утичу на одлуке о алатима.
Лине Дие вс Прогрессиве Дие вс Трансфер Дие Стампинг
Познајете кораке процеса, разумете како се празнине крећу кроз подешавање матрице -, али како да одлучите да ли је конфигурација матрице заправо прави позив за ваш пројекат? Одговор зависи од неколико мерљивих фактора: величине дела, обима производње, дебљине материјала, геометријске сложености и буџета. Упоређивање ове три методе штанцања један поред другог открива где свака од њих зарађује своје место у радњи.
Снаге и границе прогресивног штанцања
Дакле, шта је заправо прогресивна коцка у практичном смислу? То је један сет калупа који садржи више станица кроз које континуирана метална трака напредује са сваким потезом притиска. Свака станица обавља различиту операцију - слепљивање, пробијање, савијање, формирање - и део остаје повезан са носећом траком до коначног пресека. Овај дизајн са{4}}траком је оно што прогресивном штанцању даје предност у брзини: брзина циклуса може достићи30 до 60+ удараца у минути, далеко надмашују поставке матрице.
Та брзина долази са ограничењима. Прогресивне матрице најбоље функционишу за мале-до-средње делове - мислећи на конзоле, копче, конекторе и структурна ојачања - јер део мора да остане причвршћен за траку током читавог низа формирања. Велики делови, дубоко извлачење и геометрије које захтевају значајно тродимензионално-обликовање једноставно не могу да се произведу док су везани за равну носећу траку. Коришћење материјала такође има тенденцију да буде ниже, пошто трака захтева размак између станица и носеће траке које постају отпад.
Матрице за прогресивно штанцање такође захтевају веће унапред улагање у алате за један сет калупа. Комплексна прогресивна матрица са 15 или 20 станица представља значајан инжењерски и машински напор. Модификовање једне станице може утицати на распоред траке за сваку другу станицу низводно, чинећи промене дизајна више укљученим него у подешавању матрице линије где је свака станица независна.
Где жигосање на линији надмашује алтернативе
Штанцање на матрицама заслужује своје место када су делови превелики, предубоки или превише геометријски сложени да би се могли провући као трака кроз прогресивну матрицу. Замислите да формирате унутрашњу плочу хаубе аутомобила или кућиште уређаја - ови делови захтевају дубоко извлачење, више-прирубљивање у више углова и опсежно сечење које би било физички немогуће у конфигурацији са траком-.
Пошто је свака матрица самостална јединица, инжењери добијају флексибилност коју прогресивне матрице једноставно не могу да понуде. Треба да додате операцију поновног удара јер се нови квалитет материјала враћа више него што се очекивало? Убаците станицу. Желите да подесите профил трим без утицаја на матрицу узводно? Замените један алат. Ова модуларност чини матрице линија посебно практичним за програме који могу да доживе промене у инжењерингу средином-циклуса или где више варијанти дела деле неке - али не све - операције формирања.
Преносно штанцање, аутоматизовани подскуп рада са линијским калупима, премошћује јаз између два екстрема. Користећи механичке шипке за пренос, серво руке или роботске системе у оквиру једне велике пресе, подешавања преноса аутоматски померају унапред{1}}изрезане бланке кроз више станица. Идеални су за средње{3}}до-велике делове при умереној-до-великој јачини - мислимструктурне аутомобилске компонентепопут попречних носача, носача за ојачање и унутрашњости врата. Преносно штанцање нуди краће време циклуса од ручног распореда тандем матрице уз задржавање могућности руковања деловима који прелазе прогресивне границе величине матрице.
Матрица одлуке за избор правог приступа
Следећа упоредна табела приказује кључне факторе одлуке за све три методе. Уместо измишљених бројева, наћи ћете квалитативне оцене које одражавају стварну-светску трговину-одмах - врсте информација које вам помажу да сузите своје опције пре него што ангажујете добављача алата.
|
Фактор одлуке |
Прогресивно штанцање |
Штанцање у линији (тандем) |
Трансфер Дие Стампинг |
|---|---|---|---|
|
Опсег величине дела |
Мала до средња |
Средње до веома велике |
Средње до велике |
|
Годишњи обим производње |
Високо до веома високо |
Ниско до високо |
Средње до високе |
|
Опсег дебљине материјала |
Танак до средњи пречник |
Танак до тежак мерач |
Танак до тежак мерач |
|
Геометријска сложеност |
Умерено (2Д-доминантне карактеристике) |
Високо (дубоко цртање, форме са више{0}}углова) |
Високо (дубоко цртање, сложени 3Д облици) |
|
Трошкови алата |
Висока (један сложен сет матрица) |
Умерено по станици, али кумулативно |
Високо (сетови калупа плус механизам за пренос) |
|
Цицле Тиме |
Брзо (30-60+ СПМ) |
Споро до умерено (6-15 СПМ) |
Умерено (15-25 СПМ) |
|
Стопа отпада |
Средње до високе (отпад од носеће траке) |
Ниско до средње |
Ниско до средње |
|
Коришћење материјала |
Ниска до умерена |
Високо |
Високо |
|
Флексибилност промене |
Ниска (промене матрице утичу на комплетан изглед траке) |
Висока (појединачне станице су независне) |
Умерено (станице независне, али алати за пренос морају да одговарају) |
|
Најприкладнији за |
Мали делови{0}}велике запремине: копче, држачи, конектори |
Велики панели, дубоко{0}}увучена кућишта, структурни делови |
Средње{0}}до-велике структурне компоненте, панели каросерије |
Неколико образаца се издваја. Прогресивне матрице доминирају када су брзина и запремина главни приоритети и када се део уклапа у ограничења за{1}}увлачење траке. Подешавања матрице за линију преузимају када величина дела или дубина извлачења пређу те границе - једноставно не можете да формирате кућиште дубине 600 мм док је још увек причвршћено за траку завојнице. Преносно штанцање заузима средишње место, комбинујући флексибилност руковања празним-мрежама са аутоматским померањем делова које повећава пропусност.
Изаберите штанцање у линији када величина дела, дубина исцртавања или геометријска сложеност превазилазе могућности прогресивног калупа, али обим производње оправдава улагање у наменске алате за једну-станицу на више станица за штампу.
Цена никада није једно{0}}поређење у једном реду. Прогресивни сет калупа може коштати више од било које појединачне матрице, али комплетно подешавање тандемске линије - четири до осам засебних сетова калупа, плус инфраструктура за пресовање, аутоматизација и руковање отпадом - може бити једнака или премашити инвестицију прогресивног калупа. Разлика је у томе како се тај трошак распоређује: алатна алатна матрица шири ризик на независне станице, док га прогресивна матрица концентрише у један високо конструисан пакет.
Прави избор зависи и од вашег материјала. Дебљи мерачи и челици веће{1}}снаге гурају одлуке ка конфигурацијама калупа и преносних калупа, где се тонажа преса сваке станице може индивидуално ускладити са операцијом. За разлику од тога, прогресивне матрице захтевају једну пресу да би обезбедиле довољно силе за најзахтевнију станицу у траци -, што може значити превелику пресу за већину операција које обавља.
Ови{0}}уступци постављају сцену за једнако важно питање: шта се заправо налази у свакој линијској матичној станици и како њене компоненте функционишу заједно да би испоручиле поновљиве делове{1}}квалитета производње?
Основне компоненте подешавања матрице
Свака станица за штанцање метала је у суштини прецизан сендвич - горњи склоп који се спушта у доњи склоп, са празним лимом који се налази између. Али ево по чему се линијска матрица разликује од станице унутар прогресивног алата: свака од њих је потпуно самосталан-сет матрице. Та независност даје инжењерима флексибилност, али такође уводи јединствене изазове око поравнања, поновљивости и одабира материјала који заслужују пажљивије разматрање.
Анатомија горњег и доњег склопа калупа
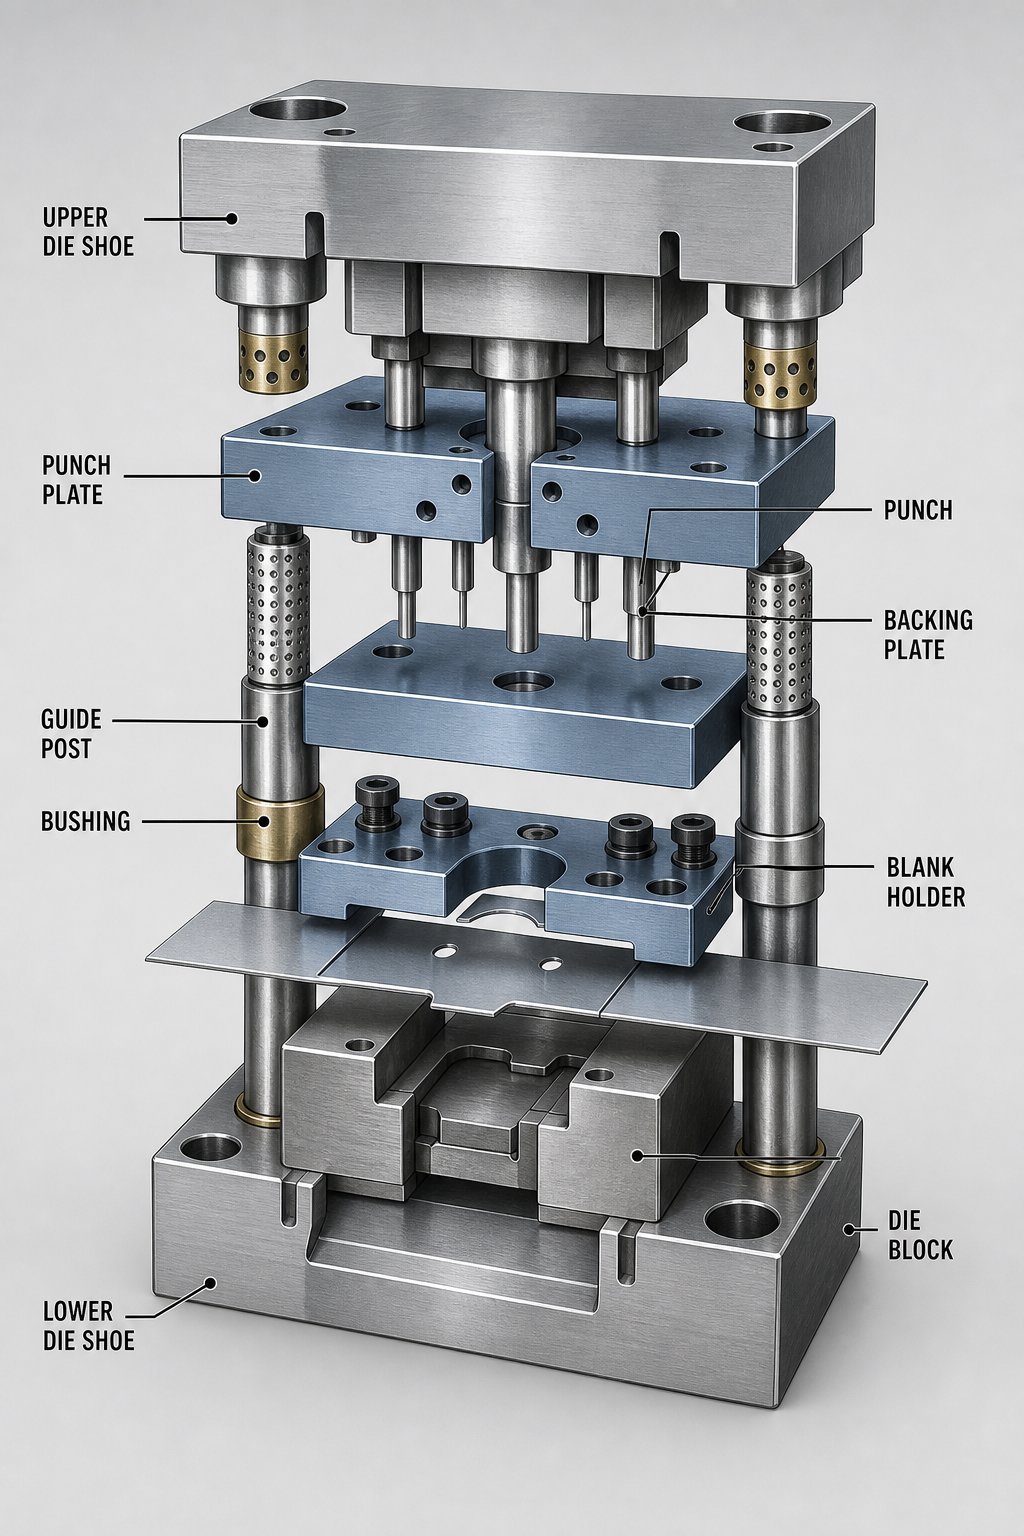
Замислите линијску станицу као две половине које раде заједно. Горњи склоп матрице - монтиран на рам за пресу - носи пробој који обавља стварни рад обликовања или сечења. Доњи склоп матрице се налази на подупирачу пресе и садржи блок матрице, који обезбеђује шупљину или резну ивицу коју пробојник захвата. Између ове две половине, вођице и чауре држе све прецизно поравнато кроз сваки притисак притиска.
Ево основних компоненти калупа за штанцање и њихових функција у типичној линијској матрице:
- Горња ципела:Горња плоча која служи као монтажна основа за све горње компоненте матрице. Причвршћује се директно на рам за пресу.
- ударац:Елемент радног алата који долази у контакт са бланком и врши операцију формирања, бушења или сечења.
- Плоча за бушење:Држи и лоцира пробој прецизно на месту на горњој ципели.
- Подлога:Каљена плоча између држача ударца и горње папуче матрице која распоређује силу и спречава да ударац потоне у мекши материјал ципеле под великим оптерећењем.
- Доња ципела:Доња темељна плоча која подржава блок матрице, вођице и све компоненте доње{0}}половине. Обично укључује машински обрађене отворе за уклањање отпада и пужева.
- Дие блок:Садржи шупљину, резне ивице или површине за формирање које раде заједно са ударцем. У линијским станицама за извлачење калупа блок калупа дефинише спољну геометрију формираног дела.
- Водећи стубови и чауре:Прецизни-уземљени стубови - монтирани у једну ципелу и чахуре у супротној папучи - које поравнавају горњу и доњу половину. АсТхе Фабрицаторнапомене, ови се производе са толеранцијама унутар 0,0001 инча и доступни су у конфигурацијама са тарним-лежајима или кугличним-лежајима.
- Држач бланко (регистратор):Плоча{0}}под притиском у станицама за извлачење која стеже периметар бланка током формирања, контролишући проток материјала и спречавајући набирање.
- стриптизета:Уклања радни комад или остатак око бушотине након сваког потеза, спречавајући да се материјал подигне са горњим склопом.
- Блокови пете и хабајуће плоче:Апсорбујте бочни потисак који се ствара током формирања, посебно важно у станицама које производе неуравнотежене или једно{0}}смерне силе.
Ципела је неопевани херој ове скупштине. Функционише као структурални темељ који одржава паралелизам и поравнање под сталним оптерећењем. И горња и доња папуча матрице се обрађују равно и паралелно са уским толеранцијама - обично прецизним глодањем или брушењем. Алуминијумске патике, које теже отприлике једну{4}}трећину од челика, популарне су за станице где је апсорпција удара битна, као што су операције слепљивања. Челичне ципеле остају стандард за вучне станице велике{6}}тонаже које захтевају максималну крутост.
У операцијама извлачења, систем јастука испод доње папуче матрице обезбеђује контролисану силу нагоре на држач бланка. Хидраулични јастуци или јастучићи са азотним гасом омогућавају инжењерима да фино-подесе притисак држача празне плоче - премало силе и празних бора, превише и материјал се цепа. Ова могућност подешавања је посебно драгоцена у конфигурацијама матрице где се јастук сваке станице може независно калибрисати како би одговарао њеним специфичним захтевима обликовања.
Материјали за калупе и површински третмани за матрице
Одабир правог материјала за ваше металне компоненте калупа за штанцање је баланс између тврдоће, жилавости и отпорности на хабање. Материјал радног предмета који се жигоше у великој мери утиче на ову одлуку.
За печате и уметке за матрице који имају високе контактне притиске, конвенционални челици за алате као што је Д2 (висока-хабање, ниска-степена ударца) остају уобичајени избори за штанцање меког челика и ХСЛА квалитета. Д2 нуди добру отпорност на абразивно хабање при вредностима тврдоће око РЦ 58-60, што га чини радним коњем за станице за тримовање и пирсинг. међутим,АХСС Инсигхтсистраживање показује да Д2 алати који формирају напредне челике високе{1}}могу да покваре након само 5.000-7.000 циклуса оптерећења -, што је отприлике једна десетина века трајања алата који се очекује код конвенционалних челика. кривац? Недовољна ударна чврстоћа при већим радним оптерећењима захтевају ове врсте.
Алатни челици из металургије праха (ПМ) решавају овај јаз. Процес производње ПМ-а - распршивањем растопљеног метала у фини прах, а затим консолидацијом врућим изостатичким пресовањем - производи униформнију микроструктуру са мањим, равномерно распоређеним карбидима. Резултат је алатни челик који постиже исту тврдоћу РЦ 58-60 као Д2, али са скоро 10 пута већом отпорношћу на удар. За линијске матрице које формирају ДП челик, мартензитне класе или било који материјал који се приближава затезној чврстоћи од 980 МПа, ПМ алатни челици су постали главна подлога.
Карбидни умеци подижу отпорност на хабање корак даље. У станицама где је локализовани контактни притисак екстреман - оштар радијуси извлачења, обрубљене ивице или бушење отвора - уметци од волфрам-карбида дају вредности тврдоће које далеко премашују алатни челик. Они су скупи, тако да дизајн матрице за штанцање обично резервише карбид за подручја високог-хабања, док околна структура користи економичније типове алатног челика.
Површински третмани и премази продужавају век трајања било које подлоге. Уобичајени приступи укључују:
- Јонско нитрирање:Дифундује азот у површину алата, стварајући слој отпоран на хабање{0}}. Ефикасан за поцинковане челике где ПВД премази могу изазвати накупљање цинка.
- Премаз титанијум нитрида (ТиН):Нанешен физичким таложењем паре (ПВД), овај премаз смањује трење и отпоран је на хабање лепка. ПВД обрада се одвија на нижим температурама од ЦВД, што минимизира ризик од изобличења димензија.
- Титанијум алуминијум нитрид (ТиАлН):ПВД премаз са одличним перформансама на непревученим напредним челицима високе{0}}врсте. Истраживање које је цитирао АХСС Инсигхтс показује да челици за сечење обложени ТиАлН-дају чистије, уједначеније ивице чак и након 200.000 делова ЦР 500И/800Т-ДП.
- Хром нитрид (ЦрН):ПВД-превлака која нуди јаку отпорност на хабање, посебно корисна за операције формирања нерђајућег челика и алуминијума.
Препоручена пракса је да се заврши почетно тестирање калупа пре наношења премаза. Подешавања током пробног - подметања, поновног сечења или компензације повратног опруге - би иначе уништила свеже нанети премаз. Када се матрица покаже као димензионална, финална обрада површине закључава перформансе за производне серије.
Поравнање и поновљивост на свим станицама
Ево инжењерског изазова који одваја линијско штанцање од прогресивног рада са калупима: у прогресивном калупу, свака станица дели исту матрицу, исте вођице и исти рам за пресовање. Поравнање између станица је уграђено у алат по дизајну. У конфигурацији матрице за линију, свака станица је независна матрица - која потенцијално лежи у другој преси, причвршћена за други носач, ради под другим рамом. Одржавање конзистентности димензија од прве до последње станице захтева пажљиву пажњу на више нивоа.
Ангажман након водича је прва линија одбране. МеталФорминг Магазин наглашава да водећа чаура треба да захвати стуб вођице на радном нивоу матрице кад год је то могуће. Ово оптерећује стуб у смицању - у његовом најјачем стању - уместо да се савија, што би изазвало скретање и неусклађеност између горње и доње половине. Постављање чаура изнад радне зоне због погодности је уобичајена пречица дизајна која угрожава прецизност.
Системи водича са кугличним{0}}лежајима нуде чвршће поравнање од фрикционих стубова{1}}обичних лежајева, са преднапрезањем у распону од 0,0001 до 0,0021 инча у зависности од произвођача и пречника. Међутим, станице које генеришу јак бочни потисак -, као што су операције формирања брега- или асиметрично извлачење -, могу да изазову праћење лопте, где се физички жлебови формирају на површини стуба или чауре. За ове станице, комбиновање стубова водича са -конструкцијом пете у кутији апсорбује бочне силе док стубови одржавају вертикално поравнање.
Између станица, изазов се помера са унутрашњег поравнања матрице на позиционирање делова између{0}}станица. Сваки пут када се бланко подигне из једне коцкице и стави у другу, постоји могућност грешке у позицији. Лоцирање гнезда, пилотских иглица и учвршћења за{3}}специфичне делове у свакој доњој папучи матрице обезбеђује да радни предмет седи у тачно правом положају пре него што се рам спусти. Чак и делић милиметра ротационе или транслационе грешке на две станици једињења током сваке низводне операције, што доводи до неусклађених трим линија, -отвора на локацији или неравних прирубница на крајњој станици.
Овај свеобухватни{0}}ризик од грешке је разлог зашто дизајн штанцања у линији ставља тако велики нагласак на робусне карактеристике лоцирања делова и уске толеранције папуче на свакој станици. Компоненте унутар сваке матрице могу пратити стандардне конвенције, али прави занат лежи у томе да се шест или осам независних сетова калупа понашају као да су један уједињени систем.
Наравно, чак и савршено поравнати алати не могу компензовати материјал који се неочекивано понаша током формирања. Сам метал - његов степен, дебљина и механичка својства - обликује сваки аспект дизајна матрице, од притиска држача празног материјала до броја станица.
Водич за избор материјала за линијско штанцање
Савршено пројектована матрица за штанцање од лима не значи ништа ако се материјал који пролази кроз њу бори против процеса на свакој станици. Свака метална легура уноси сопствену личност у линију за пресовање - своје необичне карактеристике током извлачења, сопствену тенденцију да се повуче уназад, пуца или пуца на површине алата. Избор правог материјала за операцију матрице није само одлука о набавци; то је одлука о дизајну матрице која пролази кроз сваку станицу од првог извлачења до коначног тримовања.
Уобичајени материјали за жигосане делове
Пет фамилија материјала доминира апликацијама за штанцање у линији, свака је прилагођена различитим захтевима перформанси и изазовима обликовања. Ево како се понашају када их преша гура кроз операције дубоког извлачења, поновних удараца и тримовања.
Меки челик (нискоугљенични челик)остаје најефикаснији материјал за рад на линији са више-станица. Његова висока дуктилност и релативно ниска граница течења омогућавају му да глатко тече преко радијуса извлачења без пуцања, чак и у дубоко-увученим геометријама. АсСиноваи Индустринапомене, одлична способност обликовања,-ефикасност нискоугљичног челика и конзистентна завршна обрада чине га-избором за аутомобилске панеле, кућишта уређаја и кухињско посуђе. За инжењере калупа, меки челик значи мање силе држача бланка, мање места за поновни удар и дуже интервале између одржавања калупа - материјал са којим се најлакше може живети на производном поду.
Напредни челик високе{0}}врсте (АХСС)ту ствари постају занимљиве - и изазовне. Класе као што су двофазни (ДП) 590, ДП 780 и ДП 980 испоручују однос снаге-и-који ОЕМ произвођачи захтевају за перформансе у случају судара, али заузврат кажњавају алате. МеталФорминг Магазин истиче да АХСС ствара знатно веће силе притиска{9}}подметача, веће повратно оптерећење и убрзано хабање матрице у поређењу са конвенционалним челицима. Прекорачење - деформисањем материјала у супротном смеру да би се компензовало повратно оптерећење - може заправо да допринесе-очвршћавању АХСС-а, чинећи постизање одређеног радијуса савијања немогућим без пажљиве симулације. Челичне матрице за штанцање које користе АХСС захтевају побољшане подлоге, често алатни челик из металургије праха, заједно са пресе-већом тонажом на свакој станици.
Легуре алуминијума- посебно серије 1100, 3003 и 5052 - нуде лагану могућност обликовања, али уводе другачију главобољу: гађење. Алуминијум има природну тенденцију да преноси материјал на површине калупа, стварајући наслаге лепка које нападају следеће делове. Свака челична површина матрице за штанцање која долази у контакт са алуминијумом захтева премазе против -загризања као што су ТиН или ЦрН, а управљање подмазивањем постаје много критичније него код гвоздених материјала. Алуминијум такође захтева строжу контролу притиска држача бланка - превелика сила и меки материјал се цепа, премало и набора се.
Нерђајући челиккомбинује отпорност на корозију са тврдоглавом склоношћу ка-очвршћавању током обликовања. Оцене 304 и 316 се обично цртају у конфигурацији калупа за посуде за храну, медицинска кућишта и архитектонске компоненте. Понашање -очвршћавања значи да свака узастопна операција формирања наилази на прогресивно тврђи материјал -, што је изазов који често захтева средње жарење између станица или додавање додатних фаза поновног удара. Захтеви за тонажом штампе су знатно већи од меког челика, а ризик од хабања се приближава ономе што бисте видели код алуминијума. Док прогресивно штанцање од нерђајућег челика ефикасно обрађује тање мере и једноставније геометрије, дубоко-извучени делови од нерђајућег челика скоро увек мигрирају у конфигурације матрице где се тонажа сваке станице и сила држача празне плоче могу независно оптимизовати.
Легуре бакра и месингануде одличну савитљивост и електричну проводљивост, што их чини природним прикладним за дубоко-извучена електрична кућишта, водоводне арматуре и декоративне компоненте. Формабилност је висока, али мекоћа која чини бакар лаким за извлачење такође ствара изазове при руковању - делови се лако удубљују током преноса између станица, а жигосање са танким-бакарима са танким зидовима може да се деформише под сопственом тежином ако није правилно подупрто. Прогресивни материјали за штанцање у фамилији бакра добро функционишу за мале конекторе и терминале, али већа бакарна кућишта која захтевају дубоко извлачење имају користи од контролисаног приступа конфигурације линијских матрица, -станица по{6}}станица.
Како својства материјала обликују дизајн калупа
Можда мислите да су избор материјала и дизајн калупа одвојене одлуке. Они нису -, они су једна конверзација. Граница течења, затезна чврстоћа, проценат издужења и радна{3}}брзина очвршћавања диктирају притисак држача празне плоче, зазоре за извлачење, полупречнике ударца, па чак и колико станица захтева линија.
Размотрите размак извлачења као један пример. Размак између пробоја и блока матрице у станици за извлачење је обично подешен на једну дебљину материјала плус додатни проценат - отприлике 7-10% за меки челик, али потенцијално 15-20% за АХСС типове који се другачије опиру стањи. Погрешите ово и или ћете наборати зид дела (превелик размак) или га опасно истањити (зазор сувише чврст).
Својства материјала такође одређују да ли је симулација луксуз или потреба. Са меким челиком, искусни дизајнери калупа често могу предвидети проток материјала користећи емпиријска правила и прошло искуство. АХСС, међутим, захтева симулацију ЦАЕ формирања пре него што се челик сече. Као што јеДие Цад Гроуп тимобјашњава, једноставно коришћење бланк-софтвера за расклапање за израчунавање минималних димензија празнине показује се недовољним за напредне челике - потребно је да моделујете довољно растезања у материјалу, у право време, да бисте поставили његов облик. Функције као што је закључавање-конструкција перли додају додатну напетост током формирања, али повећавају величину празнине и отпатке, што је компромис-који се мора планирати од почетка, а не открити током испробавања.
Ефекти дебљине и степена на процесне параметре
Дебљина материјала појачава свако разматрање дизајна. Дебљи бланкови захтевају веће зазоре матрице, тежу конструкцију папуче матрице да би се одупрли скретању и веће{1}}пресе на свакој станици. 3,0 мм АХСС бланк, на пример, може да генерише довољну силу формирања да отклони плочу за везивање за неколико милиметара - довољно да потпуно промени геометрију дела. МеталФорминг Магазине документује случај где је деформисање -подметача на веома дебелом АХСС материјалу деформисало везиво од 6- инча до тачке у којој се део не би формирао како се очекивало, што је захтевало реконструисане дебљине плоча и пажљиву симулацију угиба пресе.
Тврђи и дебљи материјали такође имају тенденцију да повећају укупан број станица. Делу од меког челика који се у потпуности формира у четири станице ће можда бити потребно шест када се произведе од ДП 780 - додатних станица које обезбеђују операције поновног удара за затезање радијуса, додатне ударе за компензацију опруге и кораке поновног-исецања како би се урачунао еластични опоравак материјала. Свака додата станица значи још један сет калупа, другу позицију за пресовање и додатне кораке преноса, а све то слаже време циклуса и улагање у алат.
Следећа табела резимира како се најчешћи прогресивни материјали за штанцање и материјали за матрице пореде у односу на факторе који утичу на дизајн матрице и планирање процеса:
|
Материјал |
Формабилити Ратинг |
Типични опсег дебљине |
Кључни изазови |
Разматрање дизајна матрице |
|---|---|---|---|---|
|
меки челик (нискоугљенични) |
Високо |
0.5 - 3.0 мм |
Минимални - који највише опрашта за дубоко извлачење |
Стандардни алатни челици; умерена сила држача бланка; потребно је мање станица |
|
АХСС (ДП, ТРИП, мартензитни) |
Ниско до средње |
0.6 - 3.0 мм |
Озбиљно пролеће; високо хабање матрице; отклон притиска при тешком мерачу |
ПМ алатни челици или умеци од карбида; пресе веће тонаже; додатне ударне станице; обавезна ЦАЕ симулација |
|
Легуре алуминијума (1100, 3003, 5052) |
Средње до високе |
0.5 - 4.0 мм |
Галлинг; пренос материјала на површине калупа; цепање на уским полупречникима |
Премази против{0}}глучења (ТиН, ЦрН); великодушни радијуси извлачења; прецизна контрола подмазивања |
|
Нерђајући челик (304, 316) |
Средње |
0.4 - 2.5 мм |
Радно каљење; високе потребе за тонажом; ризик од галлинга |
ПМ или високо{0}}легирани алатни челици; могуће средње жарење; додатне ударне станице; обложене површине калупа |
|
Бакар и месинг |
Високо |
0.3 - 3.0 мм |
Мекоћа узрокује оштећења при руковању; танки зидови се лако деформишу |
Нежне методе преноса делова; потпорно гнежђење у доњим калупима; меки-крај-на додир-алат за руке |
Обратите пажњу на образац: како се снага материјала повећава, тако се повећавају и захтеви за тонажом свих покретача трошкова -, степена подлоге за алат, улагања у премазе, броја станица и сложености симулације. Постављање матрице за штанцање носача од меког челика функционише у фундаментално другачијем инжењерском и економском окружењу од оног који формира АХСС структурне елементе, чак и ако геометрија дела изгледа слично на папиру.
Одабир материјала обликује калуп, али такође обликује оно што се дешава између калупа. Начин на који се делови премештају са станице на станицу - ручно, полу{2}}аутоматски или роботски - уводи сопствени скуп променљивих које директно утичу на тежину материјала, површинску осетљивост и прогресију формирања.
Аутоматизација и пренос делова у операцијама са линијским калупима
Део са штанцаним печатом је добар онолико колико је добар онолико колико је његов пут између станица. Можете да инвестирате у беспрекоран дизајн матрице и оптималан избор материјала, али ако бланко стигне на станицу три ротирано за два степена или спуштено неколико милиметара од-центра, свака низводна операција наслеђује ту грешку. У линијском штанцању, где је свака станица самостална преса, метода која се користи за померање делова између тих пресе директно обликује време циклуса, стопе кварова и трошкове рада.
Па како делови заправо путују од једне станице до друге? Одговор обухвата широк спектар - од оператера у рукавицама који ручно носи бланке до шест-осних робота који извршавају синхронизоване покрете бирања-и-за мање од две секунде.
Ручни у односу на полу{0}}аутоматизован и роботски пренос делова
На најједноставнијем крају, ручни трансфер штанцање се ослања на оператере да подигну део са једне матрице, ходају или закрену до следеће станице, оријентишу га на игле за лоцирање и искораче пре циклуса пресовања. То је ниска цена капитала, али висока цена рада, и уводи варијабилност сваки пут када човек донесе одлуку о пласману. Умор, промене степена преноса и урођена тешкоћа при руковању врућим, зауљеним,-металним деловима са оштрим ивицама доприносе недоследности. Ручне линије обично имају максимум од око 4 до 6 удараца у минути - брзина оператера, а не способност пресе, постаје уско грло.
Полу{0}}полуаутоматски системи премошћују јаз. Гравитациони клизачи, ваљкасти транспортери и шатлови механизми померају делове између пресе уз минималну људску интервенцију. Оператер може утоварити први бланк и истоварити готови део, док међустанице користе нагнуте жлебове или покретне траке за пролаз радних комада. Ова подешавања смањују број радника и побољшавају конзистентност делова са једноставним, стабилним геометријама које клизе предвидљиво. Међутим, они се боре са дубоко-увученим деловима или деловима неправилног облика који не путују поуздано само под дејством гравитације.
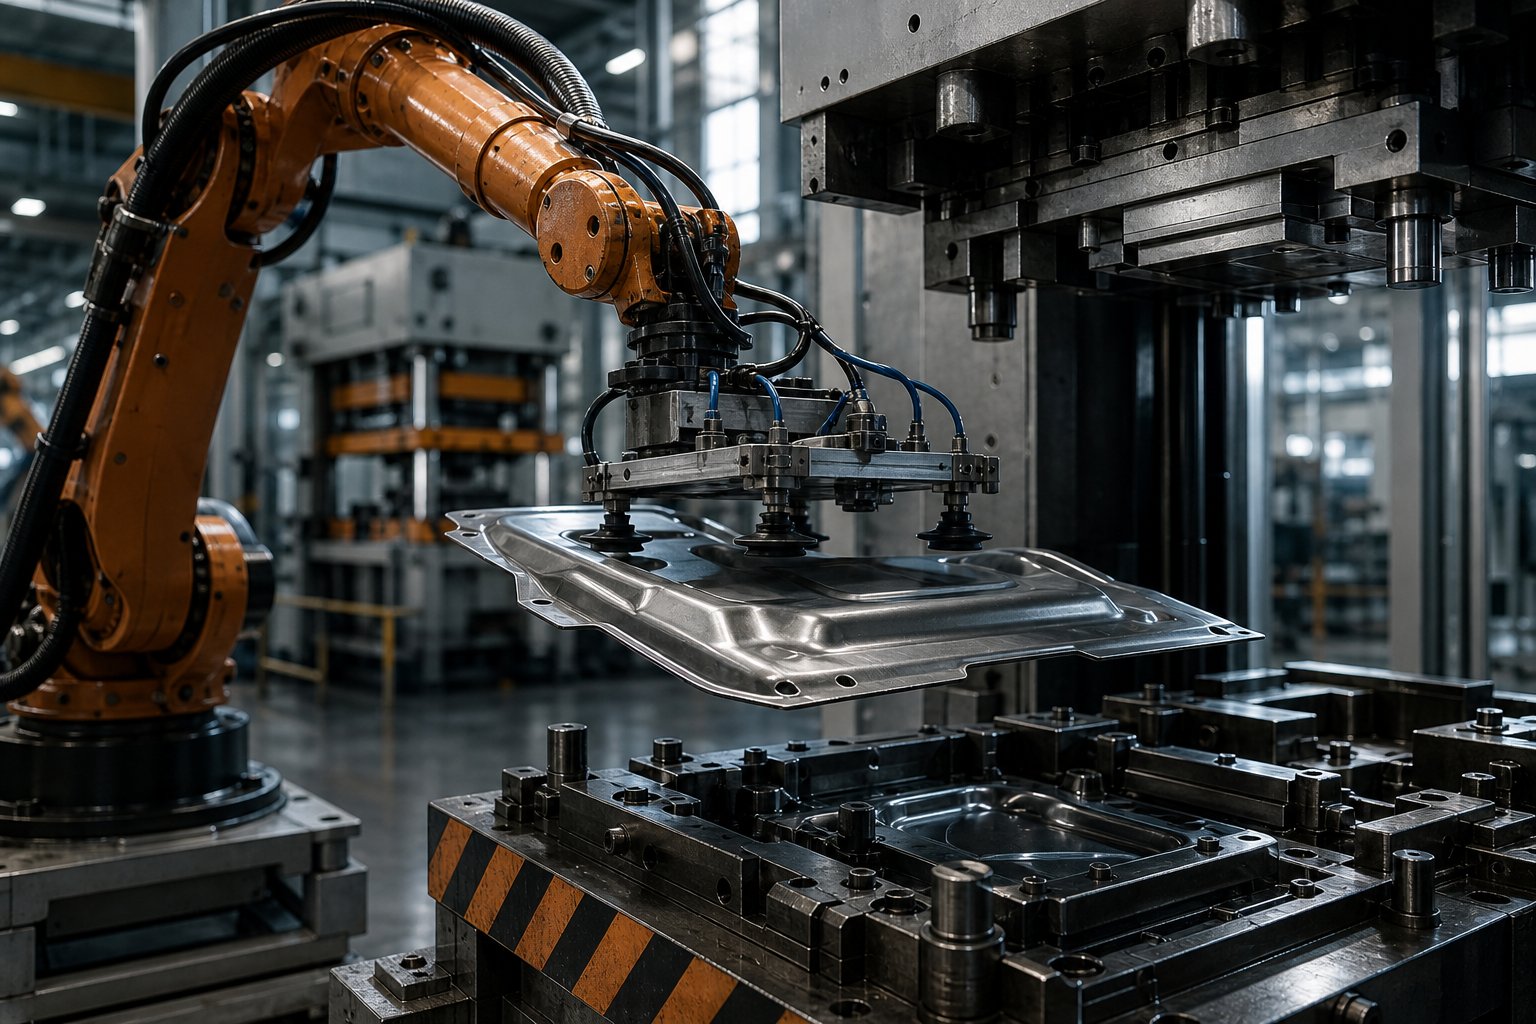
Потпуно роботски пренос представља плафон перформанси. Зглобни шест-осни роботи или наменске јединице за линеарни пренос бирају делове из једне матрице, преоријентишу их ако је потребно и прецизно их постављају у гнездо за лоцирање следеће станице.Подаци о Јаскавиној штампиозначава да операција тандемског притиска - један робот учитава напред, други истовар позади - у просеку чини један део сваких 6,5 до 8 секунди, што значи отприлике 450 до 550 делова на сат. Један робот који рукује са обе стране мало продужава време циклуса на 7,5 до 9 секунди по делу. Ове стопе представљају значајну предност пропусности у односу на ручно руковање, са далеко већом поновљивошћу.
Следећа табела разлаже како се ова три приступа пореде међу факторима који су најважнији у производном поду:
|
Фактор |
Ручни трансфер |
Полу{0}}Аутоматизовано |
Потпуно роботски |
|---|---|---|---|
|
Временски опсег циклуса |
10-15 сек/део |
8-12 сек/део |
6,5-9 сек/део |
|
Доследност постављања делова |
Ниско - зависи од оператора |
Средња - зависност од гравитације/транспортне траке |
Високи - који се могу поновити до делића милиметра |
|
Радни захтеви |
1-2 оператера по станици |
1-2 оператера за пуну линију |
0 оператера у циклусу; 1 техничар надгледање |
|
Капиталне инвестиције |
Ниско |
Умерено |
Високо |
|
Флексибилност промене |
Високи - оператори се брзо прилагођавају |
Умереним - транспортерима ће можда бити потребно поновно позиционирање |
Умерено до високо - захтева репрограмирање и ЕОАТ замену |
|
Руковање величина/тежина дела |
Ограничено ергономском сигурношћу |
Умерена ограничења капацитета транспортне траке од - |
Висока - подршка за штанцање великих делова до корисног оптерећења робота |
|
Идеална апликација |
Мали{0}}обим, прототип или кратке серије |
Средње{0}}огласне, једноставне геометрије |
Велики{0}}комплексни или тешки делови |
Израчунавање РОИ није само брзина. АсЈР Аутоматионистиче, роботски трансфер такође елиминише ризик од повреда које се понављају својствене ручном пресовању - фактор који чини регрутовање и задржавање радника све тежим. Када узмете у обзир смањење отпада услед доследног постављања, мање дефекта неусклађености и могућност покретања светла-у сменама, роботски системи често оправдавају своје веће првобитне трошкове у року од 12 до 24 месеца на великим{5}}програмима.
Завршетак--алата за руке и дизајна хватаљки
Сам робот је само половина једначине. Оно што је једнако важно - понекад више - је оно што је причвршћено за крај његове руке. Алат за крај--руке (ЕОАТ) је интерфејс између робота и радног комада, а у окружењу матрице, тај интерфејс мора да се прилагоди делу који мења облик на свакој станици.
Замислите да станица један производи плитку-извучену чашу, станица три испоручује потпуно формирано кућиште са прирубницама, а станица пет даје исечени и избушени завршни део. Хваталица која покупи равну бланку на почетку линије не може да користи исту стратегију контакта за дубоку, прирубну шкољку три станице касније. Због тога операције преносног штанцања често захтевају-специфичан ЕОАТ за станицу или прилагодљиве хватаљке које прилагођавају геометрију делова који се развијају.
Три породице хватаљки доминирају аутоматизацијом преса:
- Вакумске хватаљке:Најчешћа и флексибилна опција. Вакумске чаше постављене на подесиве екструзије су у складу са површинама делова и могу се преместити да би се носиле са различитим геометријама. Они добро функционишу за равне делове и благо закривљене панеле, али губе ефикасност на јако перфорираним или зауљеним деловима где пати интегритет заптивача.
- Магнетне хватаљке:Ефикасан за слагање и руковање гвожђем, магнетни системи приањају без потребе за равном површином за заптивање. Међутим, они додају тежину крајњем ефектору - што је проблем када ограничења момента и инерције ограничавају колики терет робот може да помери при брзини. Такође не могу да рукују алуминијумом, нерђајућим челиком или било којим-обојеним материјалом.
- Механичке хватаљке:Хваталице засноване на стезаљкама-стилом или прстима-одликују се тамо где су вакуум и магнети кратки - перфорирани делови, сложени 3Д облици и ситуације у којима ивица дела пружа једину поуздану површину за хватање. АсИМТС извештава, механичке хватаљке су идеалне за таласасте или зауљене радне предмете где вакуумске чаше једноставно не могу да одрже усис.
У пракси, многе операције матрице користе хибридни алат који комбинује вакуумске чаше са механичким резервним прстима. Чаше се баве почетним подизањем, док прсти обезбеђују комплексно формиране карактеристике које се развијају како део напредује кроз линију. Системи спојница за брзу{2}}промену - или ручним обујмицама-покренутим полугом или аутоматским мењачима алата - омогућавају оператерима или роботима да замене ЕОАТ током замене матрице, задржавајући време застоја у минутима уместо сатима.
Притисните Синхронизација и Оптимизација времена циклуса
Ево где аутоматизација матрице постаје заиста изазов. За разлику од пресе за трансфер где све станице деле један рам и цикирају унисоно, подешавање тандемске матрице користи независне пресе -, свака са сопственим мотором, квачилом и временом хода. Омогућавање да четири до осам одвојених машина отворе, прихвате део, затворе, формирају, поново отворе и отпусте у координисаном низу захтева прецизну синхронизацију.
Циклус притиска се мери у ротацији од 360 степени: нула степени је горња мртва тачка (притисните потпуно отворен), 180 степени је доња мртва тачка (притисните потпуно затворен), а 360 степени се враћа у потпуно отворено. Робот мора да уђе у простор матрице, постави или преузме део и потпуно изађе - у оквиру отвореног прозора између отприлике 300 и 60 степени. Прерано улазак ризикује судар са затварачем; прекасни излазак одлаже следећи удар.
Савремени контролори линије за штампу координирају овај временски период умрежавањем свих машина и робота кроз јединствени контролни систем. Повратна информација енкодера са сваке ручице за пресовање говори контролеру тачно где се сваки рам налази у свом циклусу, а роботи примају-сигнале за ослобађање у реалном времену пре него што уђу у простор матрице. Роботи могу чак да ослободе делове 0,5 до 1 инча изнад површине матрице - под условом да доња матрица има одговарајуће функције угнежђења - бријања делића секунде од сваког преноса и повећава укупну пропусност линије.
Оптимизација времена циклуса у синхронизованој линији прати једноставан принцип: најспорија станица диктира темпо целе линије. Ако станици четири треба додатних пола-секунде за операцију дубоког извлачења, сваки други притисак мора да сачека. Инжењери решавају ово тако што усклађују брзине преса са захтевима за формирање на свакој станици - серво-пресе могу успорити радни део хода за тешке потезе док убрзавају кроз део који није-, одржавајући висок просечни број удараца у минути без угрожавања квалитета дела.
Доследна оријентација делова је скривена исплата добро-синхронизоване аутоматизације. Када робот постави сваки празан у исто гнездо за лоцирање под истим углом, станицу за станицом, кумулативна позициона грешка која мучи ручне операције практично нестаје. Ова прецизност постаје посебно критична у каснијим станицама где пробушене рупе и исечене ивице морају да буду у складу са карактеристикама формираним узводно - погрешно постављен део на станици два не производи само једну лошу особину; каскадно пролази кроз сваку преосталу операцију.
Аутоматизација решава проблем доследности између станица, али шта је са проблемом доследности унутар сваке станице? Чак и са савршеним постављањем делова и синхронизованим пресама, сам процес формирања може да уведе дефекте - назад, наборе, кидање - који захтевају сопствени скуп дијагностичких алата и стратегија за корекцију.
Решавање проблема са дефектима жигосања уобичајеном линијом
Савршена аутоматизација, беспрекорна синхронизација и оптимизоване брзине штампе још увек не могу да гарантују -део без кварова. Сам процес формирања гура лим до ивице његових механичких граница на свакој станици - растезањем, сабијањем, шишањем -, а понекад се материјал гура назад. Димензије опруге. Боре се мрешкају преко уцртаних зидова. Сузе се отварају тамо где се концентрише стрес. Сваки од ових кварова носи отисак прста који, ако знате како да га прочитате, директно указује на његов основни узрок.
По чему се решавање проблема са кваровима у штанцању на линији разликује од прогресивног рада? У прогресивном калупу, део остаје причвршћен за носећу траку, која ограничава и стабилизује радни предмет током формирања. У подешавању матрице за линију, бланко је слободно-стојећи радни комад - без ослонца између станица, изложен силама руковања током преноса и поново-фиксиран на сваком заустављању. Та независност појачава одређене модове дефекта, посебно оне који се односе на контролу протока материјала, позиционирање празног дела и кумулативно димензионално померање између станица.
Спрингбацк и димензионална дисторзија
Замислите да савијате комад лима на 90 степени, отпуштате ударац и гледате како се угао отвара за 92 или 93 степена. То еластично враћање - тврдоглаво инсистирање материјала да се делимично врати у првобитни облик - је повратно дејство, и то је једини најупорнији дефект димензија у дизајну металне матрице за штанцање.
Повратак се јавља зато што деформација лима никада није чисто пластична. Део енергије напрезања ускладиштене током обликовања ослобађа се у тренутку када се пробој повуче, узрокујући да се део "опусти" даље од геометрије матрице. Ефекат се интензивира са материјалима веће{2}}чврсте: носач од меког челика може да одскочи за 1 до 2 степена, док АХСС компонента може да одскочи за 5 до 8 степени или више. АсДие{0}}Матицнапомене, повратни удар је посебно чест код материјала високе{0}}врсте као што је ХСЛА када матрице не узимају у обзир еластичност материјала.
У конфигурацији линијске матрице, опружна једињења се спајају између станица. Део који се благо помера уназад након што почетно извлачење стигне на станицу за поновни удар са измењеном геометријом - матрица за поновни удар затим компензује на основу претпостављеног долазног облика који више не одговара стварности. Ова каскадна неусклађеност је мањи проблем код прогресивних калупа, где носећа трака учвршћује део и ограничава његову слободу да се изобличи између операција.
Примарна корективна стратегија је компензација прекомерног савијања: пројектовање матрице да формира материјал изнад циљног угла тако да га еластични опоравак доведе у исправну коначну позицију. Као што Хенли Мацхине објашњава, инжењери морају да "предвиде повратак" током фазе пројектовања матрице тако што ће резервисати одговарајући угао компензације опруге. У тешким случајевима, наменска станица за поновни удар - додатно заустављање у линији - примењује корективни погодак који закључава геометрију на месту. Одабир материјала са нижим модулом еластичности или коришћење корективних процеса савијања такође смањује ефекат.
Гурање, кидање и стањивање у операцијама извлачења
Ова три дефекта су међусобно дубоко повезана - поправите један агресивно и ризикујете да покренете други. Они представљају основну тензију у свакој операцији дубоког извлачења: контролишу проток материјала тако да није ни превише слободан (наборање) ни превише ограничен (цепање), док истовремено одржавају дебљину зида уједначеном (избегавајући стањивање).
Вринклингпојављује се као талас-попут набора или набора, најчешће дуж прирубнице или бочне стране нацртаног дела. То се дешава када силе притиска у бланку премашују отпор материјала на извијање - у суштини, постоји више метала који покушава да уђе у шупљину калупа него што шупљина може глатко да прими. Недовољна сила држача бланка је уобичајени осумњичени. Када везиво не стеже довољно чврсто прирубницу, неподржани материјал се копча под компресијом. Превелика празнина погоршава проблем уношењем вишка материјала у простор који га не може апсорбовати. У подешавањима линијских матрица, свака станица за извлачење има сопствени систем јастука који се може подесити независно, што значи да се притисак држача бланка може фино -подешавати од станице до станице - што је значајна предност у односу на прогресивне калупе где подешавања силе везива утичу на целу траку.
Теарингје супротан режим квара. Када материјал у зиду чаше или бочном зиду не може да се растегне довољно да се прилагоди дубини извлачења, напон затезања премашује крајњу чврстоћу метала и отвара се пукотина. Оштри радијуси матрице концентришу напрезање на полупречнику или улазном радијусу матрице, делујући као почетне тачке за прелом. Превелики односи извлачења - који покушавају да повуку превелику дубину у једној станици - су још један чест узрок. Хенлијев технички преглед препоручује повећање коефицијента вучења како би деформација била постепенија, одабир материјала са супериорном пластичношћу и оптимизација подмазивања. За дубоке делове, подела извлачења на више станица са средњим жарењем враћа дуктилност између погодака - радни ток којим конфигурације матрице обрађују природно пошто је свака станица независна.
Проређивањеје суптилнији од кидања, али једнако опасан. Уместо видљиве пукотине, материјал једноставно постаје тањи у -зонама високог напрезања -, обично у радијусу носа ударца и дуж горње бочне стране. Можда то нећете приметити визуелно, али мерач дебљине открива локализована смањења од 20% или више. Лоше подмазивање повећава трење између пробијача и бланка, спречавајући материјал да слободно клизи преко формираних површина. Превелика дубина извлачења без одговарајуће материјалне потпоре даје исти резултат. Корективни пут укључује побољшање покривености подмазивањем (обе стране бланка, као што стручњаци за штанцање алата и калупа доследно наглашавају), повећање радијуса извлачења како би се напон проширио на већу површину, и прерасподелу формирања преко додатних станица.
Површински дефекти и превенција дражења
Квалитет површине често одваја употребљиви део од отпада -, посебно за видљиве компоненте као што су панели уређаја или делови каросерије аутомобила. Скидање је најподмуклији површински дефект у штанцању метала јер је прогресиван: када једном почне, убрзава се са сваким ударцем притиска.
Скидање настаје када трење између површине матрице и радног комада генерише довољно топлоте за микроскопско заваривање - материјала са бланка се преноси на површину алата, стварајући грубе наслаге које погађају сваки следећи део.Арт Хедрик, пише у Тхе Фабрицатор, идентификује три типа: абразивно нагризање (алатни челик се хаба услед абразивне природе штанцаног материјала), лепљење (металуршки сличне површине стварају трење и микро-заварују се заједно) и корозивно нагризање (хемијске реакције једињења за подмазивање нападају површину алата). Љепљење доминира у раду од алуминијума и нерђајућег челика јер ови материјали имају металуршке сличности са уобичајеним алатним челицима.
Упечатљив пример: алатни челик Д2 садржи висок садржај хрома. Нерђајући челик је такође богат-хромом. Када Д2 део матрице формира нерђајући челик, интерфејс хром-на-хром ствара прекомерно трење и топлоту, што доводи до квара на лепку. Смернице Фабрицатора су јасне - уместо питања „који челик за алат може да издржи трење“, питајте „како могу да смањим трење?“ Прво место на које треба обратити пажњу је врста мазива и примена. Осигуравање да су обе стране бланка подмазане - корак који се изненађујуће често прескаче - чини мерљиву разлику. Осим подмазивања, прелазак на металуршки различит материјал за калупе, као што су уметци од алуминијумске бронзе, може надмашити чак и обложени алатни челик тако што ће елиминисати основни узрок, а не само одупрети се симптому.
Конкретно за конфигурације матрице, ризик од скидања варира од станице до станице. Раније станице за извлачење виде најтежи материјал-за-додиривање алата и стварају највећу топлоту трења, што их чини главним кандидатима за обложене уметке и агресивно подмазивање. За разлику од тога, станице за трим и бушење наилазе на кратак контакт смицања који ствара мање дуготрајно трење, али и даље може да изазове абразивно цепање током дугих производних циклуса. Могућност независног прилагођавања површинских третмана на свакој станици - премазивањем калупа за извлачење ТиАлН-ом док се резна матрица оставља једноставнијом нитрираном површином - је једна од практичних предности приступа линијске матрице у односу на монолитну прогресивну алатку где свака станица дели исти материјал матрице.
Следећа табела консолидује сваки главни тип квара са његовим визуелним потписима, основним узроцима и корективним радњама на које се професионалци за штанцање метала ослањају да би повратили квалитет делова:
|
Тип дефекта |
Визуелни индикатори |
Основни узроци |
Корективне радње |
|---|---|---|---|
|
Спрингбацк |
Углови дела се отварају изван циља; зидови се извијају према споља; прирубнице одступају од наведене геометрије |
Еластични опоравак својствен материјалу; недовољно савијање у дизајну матрице; високо{0}}материјали појачавају ефекат |
Додајте углове компензације прекомерног савијања да бисте умрли; убацити наменску станицу за поновни удар; користите ЦАЕ симулацију за предвиђање и унапред{0}}исправљање; изаберите материјал нижег модула еластичности где је то могуће |
|
Вринклинг |
Таласасте{0}}прегибе на ивицама прирубница или бочним зидовима; компресија-индуковано извијање видљиво на површинама за цртање |
Недовољна сила држача бланка; превелики бланко храњење вишка материјала; Радијуси уреза су премали што узрокује отпор |
Повећати притисак држача бланка (везива); оптимизовати величину празнине да одговара геометрији цртежа; полирање полупречника филета; додајте перле за извлачење за контролу протока материјала |
|
Теаринг |
Видљиве пукотине или расцепи у радијусу носа ударца, радијусу улаза матрице или дуж бочне стране; често на најтањем делу зида |
Превелик однос извлачења за једну станицу; оштри радијуси матрице концентришујући напон; лоше подмазивање које ограничава проток материјала; недовољна пластичност материјала |
Подели извлачење на више станица; повећати радијусе матрице и ударца; побољшати подмазивање на обе празне површине; додати средње жарење за дубоке делове; изаберите више дуктилног материјала |
|
Проређивање |
Локализовано смањење дебљине зида (може се открити ултразвучним или микрометарским мерењем); можда неће бити видљиви без мерења |
Прекомерно трење на интерфејсу ударца/празног; дубина извлачења која прелази капацитет материјала у једном поготку; неадекватна покривеност подмазивањем |
Нанесите мазиво на обе празне површине; повећати радијус носа ударца; прерасподели формирање преко додатних станица; користите симулацију формирања да бисте идентификовали зоне високог{0}}напрезања пре производње |
|
Галлинг |
Гребање или гребање на површини делова; видљиве накупине лепка на површинама калупа; прогресивна деградација површине која се погоршава са сваким ударцем |
Металуршка сличност између алатног челика и радног предмета (лепка); абразивна природа штанцаног материјала (абразивна); хемијски напад од мазива (корозивни); недовољно или неправилно подмазивање |
Пребаците се на различите материјале матрице (нпр. уметке од алуминијумске бронзе); нанети ПВД премазе (ТиН, ЦрН, ТиАлН) на површине калупа; надоградите тип мазива и обезбедите-бочну примену; повећати квалитет полирања површине |
Из ове табеле произилази неколико образаца које вреди истаћи. Прво, подмазивање се појављује као корективна акција за скоро сваки дефект - то је једина најнецењенија варијабла у штанцању метала. Друго, додавање станица је понављајуће решење за кидање, стањивање и враћање, што је управо разлог зашто подешавања линијских матрица одговарају сложеним секвенцама формирања. Додавање станице за поновни удар или прерасподелу је једноставно када је свака коцка независна; у прогресивном алату, та иста промена може захтевати редизајн целог распореда траке.
Треће - и ово се често пропушта - неколико од ових недостатака је у интеракцији. Повећање силе држача празног дела ради елиминисања наборања може погурати процес ка кидању ако материјал нема довољну дуктилност. Премазивање површине матрице ради спречавања нагризања мења услове трења, што заузврат мења обрасце протока материјала и може променити понашање набора или стањивања. Ефикасно решавање проблема у операцијама матрице подразумева третирање процеса као система, а не решавање појединачних недостатака у изолацији.
Знати како да дијагностикујете и исправите ове недостатке је неопходно{0}}знање. Али шире стратешко питање - да ли је подешавање матрице прави избор за ваш одређени део, запремину и материјал на првом месту - захтева другачију врсту анализе, ону која одмерава геометрију дела, економику производње и захтеве индустријске примене.
Када одабрати линијско штанцање за своју примену
Препознавање недостатака штанцања и знање како да их поправите је драгоцено -, али је много вредније знати да ли је подешавање матрице прави процес пре него што икада направите један алат. Погрешан избор процеса не узрокује само дефекте; закључава вас у структуру трошкова, време циклуса и профил флексибилности који ниједна количина решавања проблема не може да поништи.
Па како се одлучујеш? Одговор се своди на пет мерљивих критеријума - величина дела, дубина извлачења, геометријска сложеност, дебљина материјала и годишња запремина - од којих сваки повлачи границу између територије матрице и домена прогресивних или трансферних алтернатива калупа. Замислите то као практичну контролну листу: ако ваш део означи два или више ових поља, жигосање на матрици вероватно заслужују озбиљну процену.
Прагови величине, дубине и сложености дела
Најједноставнији лакмус тест је следећи: може ли ваш део физички да путује кроз прогресивну матрицу на носећој траци? Ако је одговор не - зато што је део преширок, сувише дубок или превише геометријски сложен да би остао везан за калем -, онда сте се померили даље од територије прогресивне матрице.
Међу различитим типовима калупа за штанцање, конфигурације матрица се посебно истичу када:
- Димензије дела премашују ограничења за{0}}увлачење траке:Компоненте шире од приближно 300-400 мм или са укупним димензијама које спречавају ефикасно постављање на траку завојнице су природни кандидати. Панели каросерије аутомобила, велики структурни носачи и кућишта уређаја рутински спадају у ову категорију.
- Дубина цртања захтева више фаза:Делови са односом дубине-према-пречника који премашују 0,75:1 обично се не могу формирати у једном поготку, а дубоко-извучене карактеристике су некомпатибилне са континуираним увлачењем траке. Свако извлачење, поновно исцртавање и поновни удар добијају своју станицу у подешавању линијске матрице.
- Геометрија захтева више{0}}формирање углова:Компоненте које захтевају прирубнице са -брегастим погоном, подрезивање или операције формирања из правца који није вертикални ход преса, захтевају наменске станице са независним зупчастим механизмима - нешто што је много лакше за пројектовање у одвојеним сетовима калупа него у оквиру једног прогресивног алата.
- Дебљина материјала прелази 2,0-3,0 мм:Тежи мерачи стварају силе формирања које напрежу носаче прогресивне матрице и захтевају већу тонажу него што једна преса може економично да испоручи на свим станицама. Подешавање матрице одговара тонажи пресовања сваке станице са њеним специфичним оптерећењем.
- Део је слободан-празни, а не угнежђени профил:Ако је ваша готова компонента тродимензионална шкољка, шоља или кућиште, а не раван профил са кривинама, увлачење траке не нуди никакву предност - и троши значајан материјал на носећу траку.
Када партнери за набавку -, било да добављачи прогресивног штанцања или добављачи печата за пренос - оцењују ваш део, ови геометријски прагови су први филтери које примењују. Део који премашује прогресивне границе матрице, али се уклапа у један велики лежај за пресовање, може да иде до матрице за пренос. Део који захтева одвојене пресе за дистрибуцију тонаже или који укључује изузетно дубоко извлачење у многим фазама указује на комплетан тандем линијски распоред калупа.
Разматрање обима и трошкова
Геометрија вам говори да ли је жигосање линијаможепроизвести свој део. Волумен вам говори да ли јетребало би.
Линијски алати заузимају средње место у пејзажу трошкова. Појединачни сетови коцкица за сваку станицу коштају мање од сложене прогресивне матрице - једна станица за извлачење може да кошта 15.000 до 50.000 долара, док прогресивна алатка са 20-станица може да достигне 200.000 до 500.000 долара. Али помножите тај трошак по станици са шест или осам станица, додајте хардвер за аутоматизацију и фактор у инфраструктури линије за штампу, и укупна инвестиција може бити једнака или премашити програм прогресивног матрице.
Економична најбоља тачка за штанцање на линији генерално пада у распону средњег -до-великог обима - отприлике 10.000 до 500,000+ делова годишње. Испод 10.000 јединица, тешко је амортизовати улагање у алате на више станица. Изнад тог прага, цена по{11}}делу стално опада како се фиксни трошкови алата шире на више јединица. За дугорочне програме прогресивног штанцања који премашују неколико стотина хиљада делова годишње, одлука се своди на геометрију: ако део одговара прогресивној матрици, брзина{13}}увлачења траке обично побеђује на-економији дела. Ако то није случај, конфигурација матрице за линију или трансфер матрице је једини практичан пут.
Критичан, али често занемарен фактор трошкова је флексибилност промене. Подешавање матрице омогућава да се појединачне станице модификују или замене без одлагања целог пакета алата. Ако ваш програм предвиђа промене у инжењерингу у средини-циклуса - уобичајене у аутомобилским програмима за печате током развоја возила -, ова модуларност може уштедети десетине хиљада долара у преради алата у поређењу са модификацијом монолитне прогресивне матрице.
Овде се почетна анализа изводљивости вишеструко исплати. Уместо да се обавежу на комплетну израду алата само да би открили да је вашем делу потребна додатна станица или друга тонажа преса, произвођачи могу да валидирају концепте калупа кроз ЦАЕ симулацију пре сечења челика.ИИЦХЕН-ова решења за штанцањеукључују анализу изводљивости и услуге ЦАЕ симулације дизајниране посебно за ову сврху - помажући инжењерима да моделирају ток материјала, предвиде захтеве броја станица и процене силе формирања на целој линији пре него што се било каква инвестиција у алате заврши.
Примене у индустрији где линија умире Екцел
Одређене индустрије су гравитирале ка линијском штанцању јер њихови делови доследно достижу границе величине, дубине и сложености наведене изнад. Разумевање где овај процес доминира може вам помоћи да упоредите сопствену апликацију.
Аутомобили:Панели каросерије - хаубе, врата, блатобрани, подови - су суштинска примена матрица за штанцање у аутомобилској индустрији за подешавања линија и матрица за пренос. Ови делови су велики, захтевају дубоко извлачење и захтевају секвенце формирања више-станица које прогресивне матрице једноставно не могу да прихвате. Структурална ојачања, попречни носачи и компоненте кућишта преноса такође се често крећу на тандем пресним линијама. АсКеисигхт-ов тим за симулацијенапомене, жигосање линијама и трансферним калупима су доминантни процеси обликовања метала у аутомобилском сектору, са симулацијом која је сада саставна за валидацију ових сложених поставки алата.
Апарати:Каде за машине за прање веша, бубњеви за сушаре, плоче фрижидера и преграде за рерне захтевају дубоко -извлачење, велики-формат. Ови делови комбинују значајну дубину извлачења са захтевима за квалитет површине због којих је неопходна-по{4}}контрола процеса од станице.
Индустријска и електрична кућишта:Дубоко-извучена метална кућишта за електричне разводне кутије, поклопце мотора и ХВАЦ опрему често захтевају беспрекорну конструкцију са строгом контролом димензија - комбинацију коју конфигурације линијских матрица испоручују кроз контролисано вишестепено-формирање.
Тешке структурне компоненте:Дебели{0}}конзоли, ојачања оквира и монтажне плоче за грађевинску опрему и пољопривредну механизацију захтевају велику тонажу и тешке сетове калупа који су боље распоређени на појединачне пресе него концентрисани у једном прогресивном алату.
У свим овим апликацијама, заједничка нит је иста: физички захтеви дела - величина, дубина, дебљина или сложеност формирања - диктирају процес. Не бирају се штанцање у линији јер је у сваком случају једноставније или јефтиније; изабрани су зато што су једини метод штанцања који уопште може да произведе део или једини који то може да уради у производњи-достојног квалитета и обима.
За произвођаче који доносе ове одлуке, ангажовање партнера за алате у раној фази процеса евалуације елиминише скупе погрешне кораке.ИИЦХЕН-ове могућности од-до-краја за штанцање- обухватају студије изводљивости, ЦАЕ-конфигурацију станице и валидацију прототипа - дају менаџерима извора и инжењерима алата податке који су им потребни да би поуздано предали програм линијског калупа. Уместо да се ослања на основна правила, симулација{4}}подржана анализа изводљивости квантификује формирање ризика и трошкова алата пре издавања прве наруџбенице.
Међутим, одабир правог процеса је само почетна линија. Превођење те одлуке у производни{1}}спремни алат - од почетне симулације преко машинске обраде, пробних радова и валидације димензија - укључује сопствени ригорозни инжењерски радни ток, у коме се свака фаза заснива на одлукама донетим овде.
Од дизајна матрице до производње-Спремни алати за матрице
Одабрали сте жигосање линија као свој процес, одабрали свој материјал и дефинисали број станица. Шта се даље дешава? Јаз између валидираног концепта и производног{1}}спремног сета калупа за печате који стоји у преси је оно што већина пројеката алата или убрзава или застој. Свака фаза у току рада развоја матрице - од почетне изводљивости до коначног димензионалног знака-искључења - носи сложене последице. Пречица у фази симулације појављује се као скупа модификација током испробавања. Пропуштена толеранција током обраде каскадно се претвара у недељама монтаже на клупи. Разумевање овог тока рада од краја до краја није од помоћи само инжењерима алата; то је основно знање за менаџере набавке који треба да процене способности добављача и управљају временским роковима програма.
Ево комплетног развојног низа, подељеног на фазе које сваки програм алата за матрице прати - било да градите четири или осам станица:
- Преглед изводљивости дела и ДФМ анализа
- Симулација формирања и ЦАЕ анализа
- Дизајн калупа и 3Д моделирање
- ЦНЦ обрада компоненти калупа
- Монтажа матрице и монтажа клупе
- Пробни радови (Т0/Т1) са итеративним подешавањима
- Провера димензија и валидација
- Планирање производње и одржавања
Свака фаза храни следећу, а прескакање или компримовање било које од њих скоро увек кошта више времена низводно него што се штеди унапред. Хајде да прођемо кроз шта се заправо дешава на свакој станици.
Анализа изводљивости и ЦАЕ симулација
Пре него што се било који челик сече - пре него што се моделује једна компонента матрице -, инжењерски тим треба да одговори на варљиво једноставно питање: може ли се овај део заиста формирати? Анализа изводљивости испитује геометрију дела, квалитет материјала, дебљину и дубину извлачења у односу на познате границе обликовања да би се рано идентификовале потенцијалне застоје. Ово укључује процену односа извлачења, процене величине празнине, вероватног броја станица и захтева за тонажом преса на свакој станици.
Замислите то као филтер ризика. Део са односом дубине -према{4}} пречника 0,6:1 у меком челику пролази лако. Иста геометрија у ДП 780 челику може захтевати додатну станицу за поновно исцртавање и знатно веће празне - реалности које мењају цену алата и распоред линије за пресовање пре него што се отвори једна ЦАД датотека.
ЦАЕ (Цомпутер{0}}инжењеринг) симулација трансформише ову проверу изводљивости из образованог нагађања у предвиђање које се може квантификовати. Користећи анализу коначних елемената, инжењери дигитално реплицирају читав низ формирања - дубоког цртања, сечења, прирубљивања, поновног удара - и посматрају како се виртуелни бланк понаша на свакој станици. Софтвер генерише граничне дијаграме формирања (ФЛД) који мапирају дистрибуцију напрезања у односу на граничну криву формирања материјала, зоне означавања у ризику од пуцања (црвено), критичног стањивања (жуто) или наборања изазваног компресијом (плаво).
Практична исплата је огромна. Подаци из индустрије показују да произвођачи који примењују ЦАЕ симулацију обично смањују физичке итерације тестирања за 30 до 50 процената. То значи мање модификација калупа, мање расипаног пробног материјала и компримовани временски оквир развоја. Предвиђање Спрингбацк-а - један од најзамршенијих аспеката производње калупа за челике високе{6}}челике - може се моделовати и компензовати у геометрији површине матрице пре него што обрада почне, уместо да се открије када први пут пробни део искочи из калупа два степена од циља.
ЦАЕ такође потврђује одлуке о секвенцирању станица. Да ли подрезивање треба да се деси пре или после поновног штрајка? Да ли су бланко потребне перле за цртање на одређеним локацијама да би се контролисао проток материјала? Да ли ће бити потребан средњи корак жарења између станица за извлачење нерђајућег челика? Симулација одговара на ова питања дигитално, уз делић цене одговора на њих на физичкој линији за штампу. За матрице у производним окружењима где се временски оквири програма мере недељама, а не месецима, овај предњи-инжењерски напор је оно што одваја-временско покретање од скупих кашњења.
ИИЦХЕН-ов развој калупа за штанцањепроцес почиње тачно у овој фази - анализа изводљивости и ЦАЕ симулација се покрећу пре било какве посвећености потпуној производњи алата, дајући инжењерима и менаџерима извора квантификовано поверење у концепт калупа уместо да се ослањају на претпоставке које се откривају тек током испробавања.
Машинска обрада, монтажа и пробни радови
Са потврђеним резултатима симулације и замрзнутим дизајном у 3Д ЦАД-у, пројекат прелази у физичко извршење. Овде концепт калупа за печате постаје опипљив алат - и где прецизност обраде одређује да ли су предвиђања симулације истинита у радњи.
Машинска обрада компоненти комбинује више процеса како би се постигле потребне геометрије и завршне обраде површине. ЦНЦ глодање грубо-сече ципеле за бушење, плоче за бушење и калупе за калупе од претходно-каљеног алатног челика. Машинска обрада са електричним пражњењем (ЕДМ) - и жица и потопљена - обрађује сложене унутрашње профиле, оштре углове и карактеристике које конвенционални алати за сечење не могу да досегну. Прецизно брушење доводи критичне површине као што су матрице, врхови за бушење и проврти стубова водилице до крајњих толеранција димензија, често унутар микрона. За стандардни сет калупа, свака компонента мора да се односи на заједничке датуме - рупе за поравнање, локације клинова и проврте стубова за вођице - тако да састављени алат постиже исте просторне односе моделоване у ЦАД окружењу.
Термичка обрада се одвија паралелно са или одмах након грубе обраде. Пробојци и матрице се подвргавају каљењу до циљних Роцквелл вредности - типично РЦ 58-62 за алатне челике као што су Д2 или СКХ9 -, након чега следи каљење како би се избалансирала тврдоћа и жилавост. Вакумска топлотна обрада минимизира изобличење и површинску оксидацију, чувајући интегритет димензија који су постигнуте претходним операцијама обраде. Након термичке обраде, завршно брушење и ЕДМ пречишћавају очвршћене компоненте до њихових коначних спецификација.
Склапање спаја све обрађене компоненте на папуче матрице. Монтажа на клупи - рукама-на подметању, подешавању и верификацији склопљене матрице - је место где се искуство вештог произвођача матрица показује незаменљивим. Проверавају се перпендикуларност стубова вођица. Зазори{6}}до{7}}убијача се верификују помоћу мерача за мерење или мерача. Ход скидача је подешен, празне површине држача су плаве и уочене за пун контакт, а свака карактеристика лоцирања је потврђена у односу на 3Д модел.
Пробни радови - који се обично означавају као Т0 (први покушај) и Т1 (други покушај након исправки) - стављају састављену матрицу у стварне услове формирања по први пут. Мала серија бланкова пролази кроз сваку станицу док инжењери процењују геометрију дела, квалитет површине, обрасце протока материјала и тачност димензија. Овде се симулација сусреће са реалношћу: већина добро-симулираних калупа производи Т0 делове који су блиски спецификацији, али стварне-светске променљиве - стварна својства серије материјала, угиб притиска под оптерећењем, расподела подмазивања - уводе одступања која симулација не може у потпуности да ухвати. Као прогресивни произвођач матрица или конструктор матрица, очекујете да извршите подешавања након Т0. Циљ није савршенство при првом поготку; минимизира јаз између симулираног предвиђања и физичког резултата, тако да се корекције мере у десетинкама милиметара, а не у великим променама геометрије.
Типичне корекције Т0 обухватају висину пробоја за подметање, подешавање притиска држача празног дела, поновно сечење ивица ивица и фино-подешавање висине вучних перлица да би се преусмерио проток материјала. Т1 испитивања потврђују да су ове корекције постигле жељене резултате. За сложене програме матрице са шест или више станица, Т0/Т1 циклуси на свакој станици морају бити координирани узастопно - модификација матрице за извлачење на станици два мења облик долазног дела за сваку низводну станицу, тако да се процес пробе креће кроз линију по реду.
Валидација квалитета и објављивање производње
Део који изгледа добро након пробне штампе није нужно{0}}спреман за производњу. Димензиона валидација премошћује јаз између визуелне процене и квантификоване усклађености са инжењерским спецификацијама.
Машине за координатно мерење (ЦММ) остају златни стандард за верификацију димензија од тачке{0}}до{1}}тачке. ЦММ сонда додирује специфичне референтне карактеристике, локације рупа, трим ивице и формиране површине, упоређујући измерене координате са номиналним 3Д моделом. За делове са штанцаним матрицама - који су често велики и имају сложене 3Д површине - ЦММ инспекција може потрајати сатима по делу, али обезбеђује мерну несигурност до неколико микрона.
Оптичко 3Д скенирање се појавило као моћна допуна ЦММ раду, посебно за потпуну-површинску валидацију.Оптички мерни системиухвати милионе тачака површине за неколико минута, генеришући комплетан дигитални близанац утиснутог дела који се може преклопити на ЦАД модел. Извештаји о одступањима у{1}}мапираним бојама чине одмах очигледним где се део уклапа и где се помера - визуелна алатка која је далеко интуитивнија од табеле са ЦММ координатама. За велике аутомобилске калупе за штанцање, системи за скенирање могу да захвате површину матрице од 2,5-метара за мање од 15 минута, што их чини практичним и за пробну и за инспекцију у процесу.
Иди/не-иди мерачи и уређаји за проверу обезбеђују најбржу верификацију{1}}спрата. Прилагођени-обрађени учвршћивачи реплицирају површине које се спајају, локаторе датума и критичне позиције карактеристика. Ако део потпуно сједне у учвршћење без сметњи и све контролне игле пролазе кроз своје одговарајуће рупе, дио је усклађен. Ови уређаји су посебно вредни током производње јер омогућавају оператерима да верификују делове у секундама, а не у минутима или сатима потребним за ЦММ или скенирање - за хватање померања пре него што произведе низ неусаглашених делова.
Анализа способности процеса повезује све ово заједно. Уместо да мере један део, инжењери мере статистички значајан узорак - обично 30 до 50 узастопних делова - и израчунавају Цпк вредности за критичне димензије. Цпк изнад 1,33 (или 1,67 за безбедносне{8}}критичне аутомобилске карактеристике) показује да је процес и усредсређен на циљну димензију и довољно контролисан да остане у границама толеранције у односу на одрживу производњу. АсМетодологија валидације Минг Чангаилуструје, ЦПК анализа кроз континуирано узорковање потврђује стабилност димензија у милионима циклуса - што је крајњи доказ да је сет матрица спреман за пуштање.
Тек након валидације димензија и потврде способности процеса алат добија производно издање. У овом тренутку, инжењерски тим такође успоставља СОП одржавања: заказане интервале прегледа (често на сваких 50.000 до 100.000 удараца), планирано оштрење за уметке за обрезивање и бушење, протоколе подмазивања и критеријуме замене за хабајуће компоненте као што су опруге и водеће чауре. Предвиђено праћење - праћење потписа силе притиска током времена да би се открила постепена деградација матрице - је све чешће на линијама велике-обине, што омогућава да се одржавање покрене подацима, а не неисправним делом.
Ова изводљивост -до-тока посла -, симулација, дизајн, обрада, склапање, испробавање, валидација и издавање - је оно што раздваја програм алата који се покреће по распореду од оног који се претвара у скупа кашњења. Свака фаза захтева специјализоване способности: ЦАЕ аналитичаре који разумеју понашање материјала, машинисте који држе толеранције на микронском-нивоу, произвођаче калупа који могу да преведу излазне резултате симулације у физичка прилагођавања и инспекцијске тимове који могу да потврде усклађеност у сложеним 3Д геометријама.
ИИЦХЕН покрива овај комплетан животни циклус- од почетне анализе изводљивости и симулације формирања преко прецизне ЦНЦ обраде, састављања калупа, пробног рада и завршне инспекције. За менаџере набавке и инжењере алата који процењују програме за матрице, партнерство са добављачем који поседује сваку фазу овог тока посла елиминише ризик координације од поделе одговорности међу више добављача. То такође значи да се лекције научене током ЦАЕ симулације директно уносе у одлуке о машинској обради, корекције покушаја одражавају предвиђања симулације, а резултати инспекције затварају петљу назад до оригиналног дизајна калупа - потпуно интегрисаног процеса развоја који уклања-ризик улагања у алате и убрзава пут од концепта до производње-готових делова.
Често постављана питања у вези са штанцањем у облику калупа
1. Која је разлика између линијског штанцања и прогресивног штанцања?
Линијско штанцање користи појединачне самосталне калупе на одвојеним станицама за штампу, са унапред-изрезаним празнинама које се преносе између њих ручно или роботски. Прогресивно штанцање напаја континуирану металну траку из намотаја кроз више станица унутар једног комплета матрица, при чему део остаје причвршћен за носећу траку до коначног одсецања. Линијске матрице раде на већим деловима, дубљим извлачењима и тежим мерама, док прогресивне матрице пружају брже брзине циклуса (30-60+ удараца у минути) за мање компоненте-велике запремине. Избор између њих зависи од величине дела, дубине извлачења, обима производње и геометријске сложености.
2. Које врсте делова су најпогодније за линијско штанцање?
Штанцање помоћу матрице је идеално за делове који су превелики, предубоки или превише геометријски сложени за прогресивно увлачење траке. Уобичајене примене обухватају панеле каросерије аутомобила (хаубе, врата, блатобране), кућишта уређаја (каде за прање веша, бубњеви за сушење), дубоко-извучена електрична кућишта и тешке-конструкцијске конзоле. Делови са односом дубине-према-пречника већим од 0,75:1, ширине преко 300-400 мм, или они који захтевају вишеугаоно обликовање брега су јаки кандидати. Партнерство са искусним добављачем калупа за штанцање као што је ИИЦХЕН за анализу изводљивости и ЦАЕ симулацију помаже да се потврди да ли алати за матрице одговарају пре него што се посветите инвестицији.
3. Колико станица је потребно за типично подешавање штанцања?
Типично подешавање матрице користи 4 до 8 појединачних станица, мада тачан број зависи од геометрије дела, дубине извлачења, квалитета материјала и сложености карактеристика. Једноставном носачу ће можда бити потребне само четири станице (извлачење, обрезивање, пробијање, прирубница), док дубоко-извучена аутомобилска плоча од напредног челика високе{4}}кости може захтевати седам или осам станица, укључујући поновно исцртавање, поновне ударе и поготке за компензацију опруге. Тврђи материјали као што су АХСС или нерђајући челик често додају једну или две додатне станице у поређењу са меким челиком за исти облик дела, због радног каљења и опружног понашања.
4. Који су најчешћи недостаци у штанцању и како се спречавају?
Пет најчешћих дефеката су повлачење (углови изобличења еластичног поврата), наборање (извијање при компресији у прирубницама за извлачење), кидање (отказивање затезања током дубоког извлачења), стањивање (локализовано смањење зида) и набораност (површине делова који се бодују за пренос лепка). Стратегије превенције обухватају компензацију прекомерног савијања и станице за поновни удар за повратни удар, оптимизован притисак држача празне плоче за наборе, поделу извлачења на више станица ради кидања, побољшано подмазивање за стањивање и ПВД премазе као што су ТиН или ЦрН на површинама матрице за глодање. ЦАЕ симулација пре конструкције калупа предвиђа већину ових проблема, смањујући скупе покушаје-и-исправке грешака.
5. Како аутоматизација утиче на продуктивност и квалитет штанцања?
Аутоматизација драматично побољшава и пропусност и конзистентност. Ручни пренос ограничава брзину циклуса на отприлике 4-6 удараца у минути са променљивим постављањем делова. Потпуно роботски пренос постиже 6,5-9 секунди по делу са поновљивом тачношћу позиционирања до делића милиметра, производећи 450-550 делова на сат. Роботски системи користе вакуумске хватаљке, магнетне хватаљке или механичке прсте као алате на крају руке, са хибридним дизајном који се прилагођава променљивој геометрији делова на станицама. Синхронизација штампе преко умрежених контролера координира независне притиске тако да роботи безбедно улазе и излазе из матрице унутар кратких временских периода, максимизирајући време рада уз елиминисање ризика од повреда оператера.


